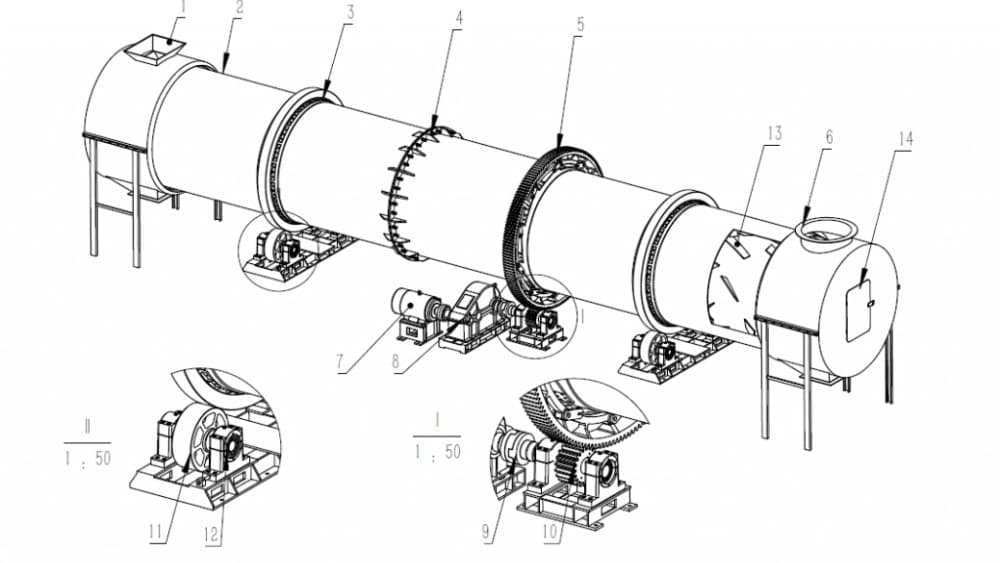
J'ai conçu et modélisé un bras robotique industriel équipé d'une pince de préhension multifonctionnelle destiné à la manipulation de charges lourdes dans un environnement industriel. L'objectif de ce projet était de développer une solution automatisée capable de soulever, déplacer et positionner des pièces de grande capacité avec précision et sécurité.
J'ai réalisé la conception mécanique complète, la modélisation 3D de chaque composant ainsi que l'assemblage du système en tenant compte des contraintes de résistance, de stabilité et de performance. La pince a été conçue pour assurer une prise